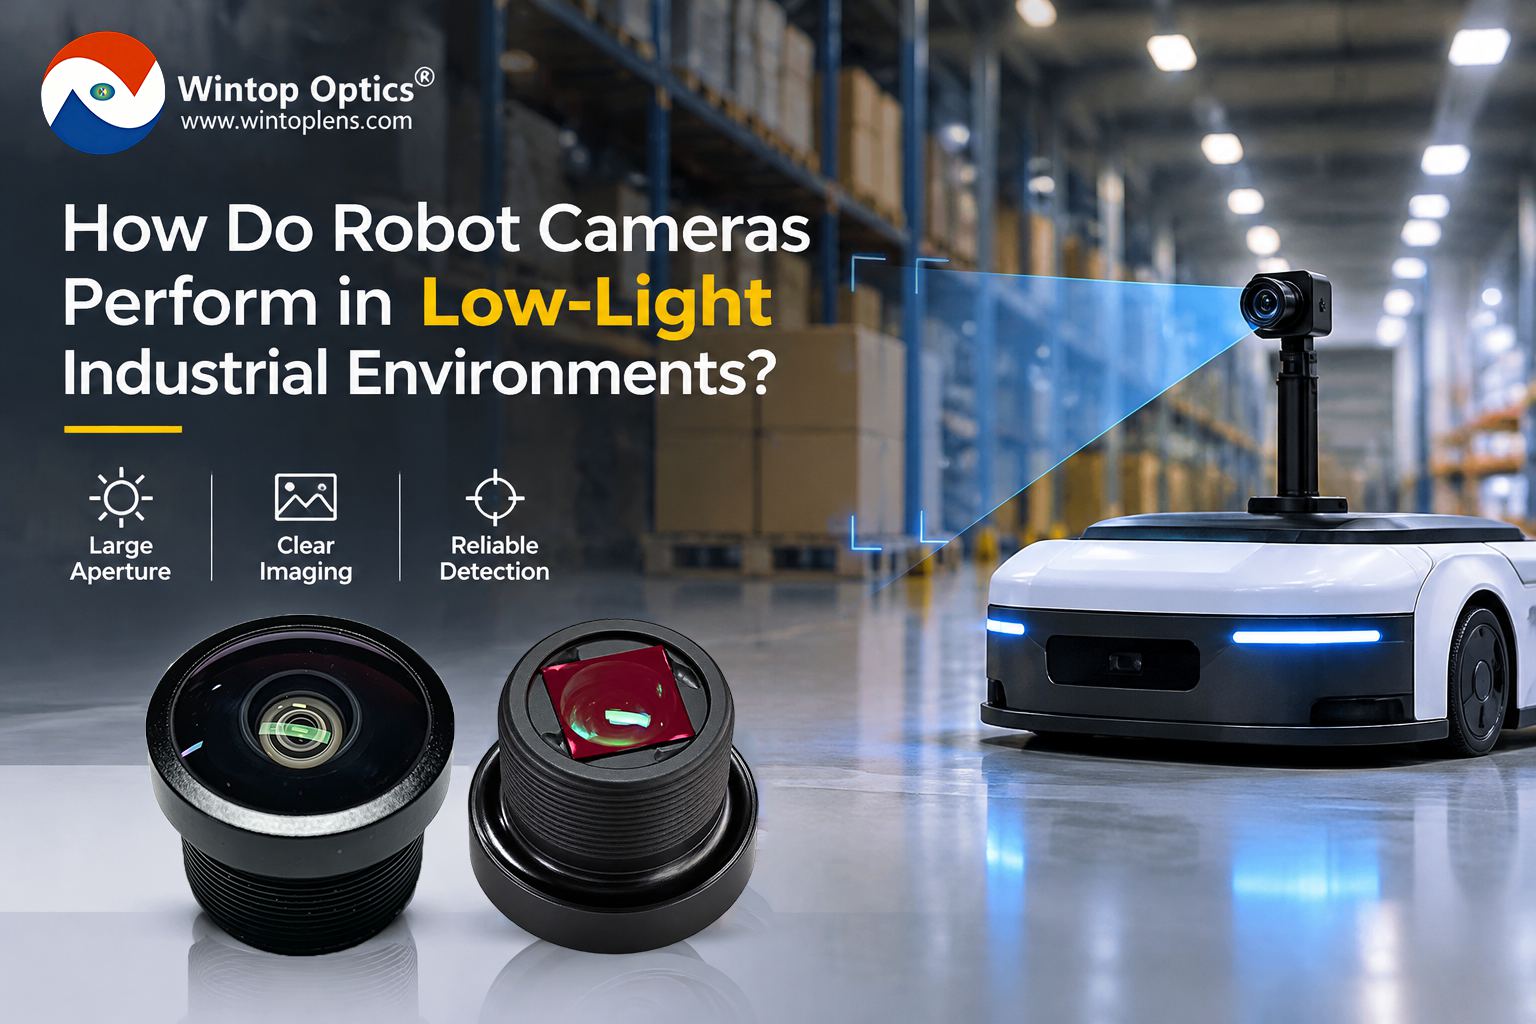
Comment les caméras robotisées se comportent-elles dans les environnements industriels à faible luminosité ?
Nov 06, 2026
Dans l'automatisation industrielle moderne, les robots doivent fonctionner de manière fiable 24 h/24 et 7 j/7. Des robots mobiles autonomes (AMR) et des véhicules à guidage automatique (AGV) d'entrepôt aux robots d'inspection industrielle et aux machines de nettoyage autonomes, de nombreux systèmes robotisés doivent continuer à fonctionner dans des environnements où les conditions d'éclairage sont loin d'être optimales.Les allées sombres des entrepôts, les coins mal éclairés des usines, les zones d'inspection nocturnes et les variations d'éclairage entre l'intérieur et l'extérieur peuvent tous affecter les performances de la caméra.Lorsque la luminosité diminue, les caméras des robots peuvent produire des images plus sombres, perdre en précision les détails ou avoir des difficultés à identifier les objets environnants avec exactitude. Ces problèmes peuvent affecter la navigation, la détection d'obstacles et l'inspection visuelle.Alors, comment peut-on systèmes de vision robotique Comment obtenir des images fiables dans des environnements industriels peu éclairés ? La réponse dépend de plusieurs facteurs, notamment l’ouverture de l’objectif, les performances du capteur d’image, les paramètres d’exposition et la conception optique.1. Pourquoi l'imagerie en faible luminosité représente-t-elle un défi pour les robots industriels ?Contrairement aux caméras de surveillance fixes, les caméras robotisées doivent souvent capturer des images pendant que le robot se déplace ou interagit avec son environnement.Dans des environnements peu éclairés, un éclairage insuffisant atteignant le capteur d'image peut engendrer plusieurs problèmes d'imagerie :Images sombres et sous-exposéesLorsque la lumière disponible est insuffisante, les images peuvent apparaître trop sombres, ce qui rend difficile pour les algorithmes de vision de distinguer les objets, les contours et les caractéristiques de l'environnement.Augmentation du bruit de l'imageLes systèmes de caméra peuvent augmenter le gain électronique pour compenser un éclairage insuffisant. Cependant, un gain excessif peut amplifier le bruit indésirable de l'image, réduisant ainsi sa netteté et affectant la reconnaissance des objets.Flou de mouvement lors du déplacement du robotDes temps d'exposition plus longs permettent à davantage de lumière d'atteindre le capteur, mais ils peuvent également provoquer un flou de mouvement lorsque le robot ou les objets environnants sont en mouvement.Fiabilité réduite de la reconnaissance visuelleUne mauvaise qualité d'image peut rendre plus difficile pour les systèmes robotiques l'identification des obstacles, la reconnaissance des objets et le maintien d'informations visuelles cohérentes pendant leur fonctionnement.Pour les robots fonctionnant en continu dans les entrepôts, les usines et les environnements extérieurs, ces défis font de l'imagerie en faible luminosité un élément important à prendre en compte lors du développement des caméras et des objectifs.2. Comment un objectif à grande ouverture améliore-t-il les performances en basse lumière ?L'un des facteurs optiques les plus importants affectant l'imagerie en faible luminosité est l'ouverture de l'objectif.L'ouverture détermine la quantité de lumière qui traverse l'objectif et atteint le capteur d'image. Elle est généralement exprimée par un nombre f, comme f/1,6, f/2,0 ou f/2,8.Un nombre F plus petit indique généralement une plus grande ouverture et une plus grande capacité de captation de la lumière.Par exemple:ouverture F1.6 : Permet à davantage de lumière de pénétrer dans le système optique, ce qui le rend adapté aux applications à éclairage limité.ouverture F2.0 : Offre un équilibre utile entre la quantité de lumière captée et la profondeur de champ pour de nombreuses applications de vision robotique.ouverture F2.8 : Laisse passer moins de lumière qu'avec une ouverture de F1.6 ou F2.0, ce qui peut nécessiter une exposition plus longue ou un gain plus élevé dans les environnements sombres.Dans les mêmes conditions, un objectif F1.6 possède une ouverture plus grande qu'un objectif F2.0 et peut théoriquement transmettre environ 56 % de lumière en plus, en supposant une transmission optique comparable.Pour les robots mobiles, cette lumière supplémentaire peut aider la caméra à obtenir une exposition suffisante avec un temps d'exposition plus court ou un gain plus faible.Ceci est particulièrement précieux pour la capture d'objets en mouvement ou la surveillance des environs pendant que le robot est en déplacement.Cependant, une grande ouverture n'est pas forcément le meilleur choix dans tous les cas. La netteté optique, la profondeur de champ, la compatibilité avec le capteur et les conditions d'éclairage réelles doivent également être prises en compte.3. Pourquoi l'ouverture seule ne suffit pasBien qu'une grande ouverture contribue à améliorer la capture de lumière, les performances globales d'imagerie en basse lumière dépendent de l'ensemble du système de l'appareil photo.Taille du capteur d'image et performances des pixelsLe capteur d'image convertit la lumière incidente en signaux électriques. La taille du capteur, la taille des pixels et la sensibilité à la lumière influencent les performances de l'appareil photo en conditions de faible luminosité.Une combinaison appropriée d'objectif et de capteur d'image est essentielle pour obtenir des images nettes.Temps d'exposition et fréquence d'imagesDes temps d'exposition plus longs peuvent améliorer la luminosité de l'image, mais ils peuvent introduire un flou de mouvement.Pour les AMR, les AGV et les robots d'inspection mobiles, les paramètres d'exposition doivent être optimisés en fonction de la vitesse de déplacement et des exigences d'acquisition d'images.Gain et bruit d'imageAugmenter le gain du capteur peut éclaircir une image, mais une amplification excessive peut en réduire la qualité.Une lentille et un capteur bien adaptés peuvent aider le système d'imagerie à collecter suffisamment de lumière sans trop dépendre du gain électronique.Transmission optique et qualité d'imageLes performances d'un objectif ne dépendent pas uniquement de son ouverture. La transmission optique, le traitement des lentilles, les aberrations optiques et la netteté de l'image influencent également la qualité de l'image finale.Par conséquent, la vision robotique en faible luminosité nécessite une approche coordonnée de la conception optique et de la configuration de la caméra.4. Quelles applications robotiques bénéficient des objectifs à grande ouverture ?Les exigences en matière d'éclairage varient selon les applications robotiques. Les systèmes optiques à grande ouverture peuvent s'avérer particulièrement utiles dans les environnements suivants.Robots mobiles autonomes et véhicules à guidage automatique d'entrepôtLes robots mobiles autonomes circulent fréquemment dans les allées des entrepôts, les zones de stockage et les zones de chargement où l'éclairage peut varier tout au long de la journée.Les objectifs à grande ouverture peuvent contribuer à améliorer l'acquisition d'images dans les zones faiblement éclairées, facilitant la détection des obstacles et la perception de l'environnement.Robots d'inspection industrielleLes robots d'inspection peuvent avoir besoin de capturer des informations visuelles à l'intérieur de salles d'équipements, d'installations de production ou d'espaces industriels partiellement clos.Une bonne réception de la lumière contribue à maintenir la visibilité de l'image lorsque l'éclairage ambiant est limité.Robots de nettoyage commerciauxLes robots de nettoyage commerciaux interviennent souvent dans de grands bâtiments, des couloirs, des parkings et d'autres zones à l'éclairage inégal.Une lentille à grande ouverture adaptée peut aider leurs systèmes de vision à capturer les informations environnantes dans des conditions d'éclairage changeantes.Robots d'inspection et de sécurité extérieureLes robots d'extérieur peuvent fonctionner tôt le matin, en soirée ou la nuit.Dans ces applications, l'ouverture de l'objectif doit être évaluée conjointement avec la sensibilité du capteur, le contrôle de l'exposition et l'éclairage supplémentaire si nécessaire.5. Quels éléments les fabricants doivent-ils prendre en compte lors du choix d'un objectif pour robot destiné aux faibles luminosités ?Pour les développeurs de robots et les fabricants de modules de caméra, le choix d'un objectif adapté aux basses lumières nécessite plus qu'une simple comparaison des ouvertures (nombres F).Plusieurs facteurs doivent être évalués lors de l'intégration optique :Ouverture: Envisagez les modèles F1.6 ou F2.0 lorsqu'une plus grande quantité de lumière est nécessaire.Compatibilité des capteurs : Adaptez l'objectif à la taille et à la résolution du capteur d'image.Netteté optique : Assurez-vous d'avoir suffisamment de détails dans l'image sur l'ensemble du champ de vision requis.Champ de vision : Sélectionnez une plage de vision appropriée pour les tâches de navigation ou d'inspection du robot.Profondeur de champ : Tenez compte de la distance de travail et de la gamme d'objets qui doivent rester nets.Intégration mécanique : Vérifiez les dimensions de l'objectif, le TTL, les interfaces de montage et l'espace d'installation.Pour les applications de détection d'obstacles en champ proche ou d'objets à différentes distances, la profondeur de champ mérite une attention particulière. Une très grande ouverture peut réduire la plage de distances où la netteté reste acceptable.Il est donc essentiel de tester l'ensemble du système caméra et objectif dans des conditions réelles d'utilisation.6. Wintop Optics : Solutions de lentilles optiques pour la vision robotiqueÀ Optique WintopNous savons qu'une vision robotique fiable commence par des composants optiques adaptés.Avec 20 ans d'expérience dans le développement et la fabrication de lentilles optiques, nous fournissons des solutions d'optique pour diverses applications robotiques, notamment les AMR, les AGV, les robots d'inspection industrielle, les robots de nettoyage commerciaux et les systèmes mobiles autonomes.Notre solutions de lentilles robotisées couvrir différentes exigences optiques, notamment :Conception à grande ouverture F1.6 et F2.0 pour une meilleure absorption de la lumière.Conception optique grand angle et fisheye pour la perception de l'environnement.Compatibilité avec l'imagerie haute résolution pour les systèmes de vision robotique.Distorsion contrôlée pour répondre à différents besoins de traitement d'image.Structures optiques compactes pour l'intégration de caméras dans des espaces restreints.Développement de lentilles sur mesure en fonction des exigences spécifiques de l'application.Que vous développiez un robot de navigation d'entrepôt, un système d'inspection industrielle ou une machine de nettoyage autonome, le choix de la lentille optique appropriée peut contribuer à améliorer la cohérence et la fiabilité de votre système de vision.Vous recherchez un objectif de caméra à grande ouverture pour votre projet de vision robotique ?Contactez Wintop Optics pour discuter de vos besoins en imagerie et explorer les solutions de lentilles optiques adaptées à vos applications robotiques de nouvelle génération.FAQQ1 : Quelle est la meilleure ouverture pour les caméras de robots en faible luminosité ?Les objectifs F1.6 et F2.0 sont couramment utilisés en vision robotique pour les applications nécessitant une meilleure luminosité. L'ouverture idéale dépend de l'éclairage ambiant, des performances du capteur, de la distance de travail et des exigences en matière de profondeur de champ.Q2 : Un objectif F1.6 est-il meilleur qu’un objectif F2.0 pour la photographie en basse lumière ?En général, oui. Un objectif F1.6 possède une plus grande ouverture et peut théoriquement transmettre environ 56 % de lumière en plus qu'un objectif F2.0 dans des conditions comparables. Cependant, la qualité d'image globale dépend également de la transmission optique, de la sensibilité du capteur et des réglages d'exposition.Q3 : Une lentille à grande ouverture peut-elle réduire le flou de mouvement des robots mobiles ?Une plus grande ouverture permet à davantage de lumière d'atteindre le capteur, ce qui peut potentiellement réduire les temps d'exposition. Cela peut contribuer à atténuer le flou de mouvement lorsque des robots ou des objets environnants sont en mouvement.Q4 : Pourquoi les caméras des robots produisent-elles des images bruitées dans les environnements sombres ?En cas de faible luminosité, les systèmes de caméra peuvent augmenter le gain électronique pour éclaircir les images. Un gain excessif peut amplifier le bruit de l'image, réduisant ainsi la netteté visuelle et affectant la reconnaissance des objets.Q5 : Wintop Optics fournit-il des lentilles à grande ouverture pour la vision robotique ?Oui. Wintop Optics conçoit et fabrique des lentilles d'imagerie optique pour les applications de vision robotique, notamment des modèles à grande ouverture F1.6 et F2.0. Des solutions optiques personnalisées peuvent également être envisagées en fonction des exigences spécifiques en matière de capteur, de champ de vision et d'intégration mécanique.



 Inscrivez-vous à nos newsletters


 IPv6 network supported.